SDA,SIA系列 - SIA10F
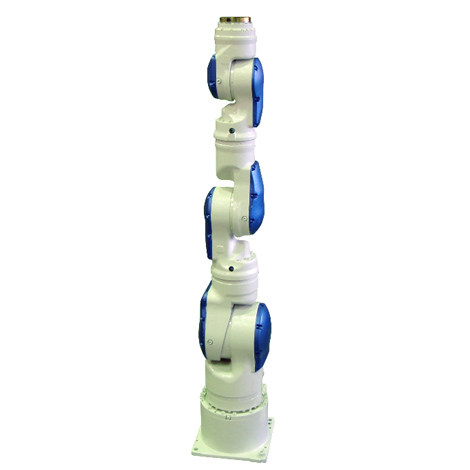
SIA10F7轴多功能工业用机器人。追求最合适的构造、性能、功能,实现生产设备最小化配置与节能。搭配小型控制柜FS100,省空间。6轴垂直多关节 |
 |
特点
7个自由度,丰富了机器人作业姿势
全轴低功率输出,无需设置安全栅栏,设备构成简易
小型控制柜,节省空间
| 机器人型号 | SIA10F | |
|---|---|---|
| 适用控制柜 | FS100*4 | |
| 设置*1 | F.W.C | |
| 自由度 | 7 | |
| 可搬质量 | 10kg | |
| 垂直伸长度 | 1203mm | |
| 水平伸长度 | 720mm | |
| 重复定位精度*2 | ±0.1mm | |
| 动作范围 | 旋转轴 | - |
| S轴(旋转) | -180° ~ +180° | |
| L轴(下臂) | -110° ~ +110° | |
| E轴(肘) | -170°~+170° | |
| U轴(上臂) | -135° ~ +115° | |
| R轴(手腕旋转) | -180° ~ +180° | |
| B轴(手腕摆动) | -110° ~ +110° | |
| T轴(手腕回转) | -180° ~ +180° | |
| 最大速度 | 旋转轴 | - |
| S轴(旋转) | 170°/s | |
| L轴(下臂) | 170°/s | |
| E轴(肘) | 170°/s | |
| U轴(上臂) | 170°/s | |
| R轴(手腕旋转) | 200°/s | |
| B轴(手腕摆动) | 200°/s | |
| T轴(手腕回转) | 400°/s | |
| 容许力矩 | R轴(手腕旋转) | 31.4N.m |
| B轴(手腕摆动) | 31.4N.m | |
| T轴(手腕回转) | 19.6N.m | |
| 容许惯性力矩 (GD2/4) |
R轴(手腕旋转) | 1.0kg.m2 |
| B轴(手腕摆动) | 1.0kg.m2 | |
| T轴(手腕回转) | 0.4kg.m2 | |
| 本体质量 | 60kg | |
| 电源容量*3 | 1.5kVA*6 | |
*1:F=置地式,W=挂壁式,C=倒挂式,S=支架式
*2:JIS B 8432为基准。
*3:因用途,动作模式而异。
*4:仅限搬运用途。
*5: 也准备了内置晶体传感器的规格。
*6:SIA1OF的时候是1.0kVA。
*7:SIA2OF的时候是1.5kVA。
*8:SDA5F的时候是1.5kVA。
*9:SDA10F的时候是2.0kVA。